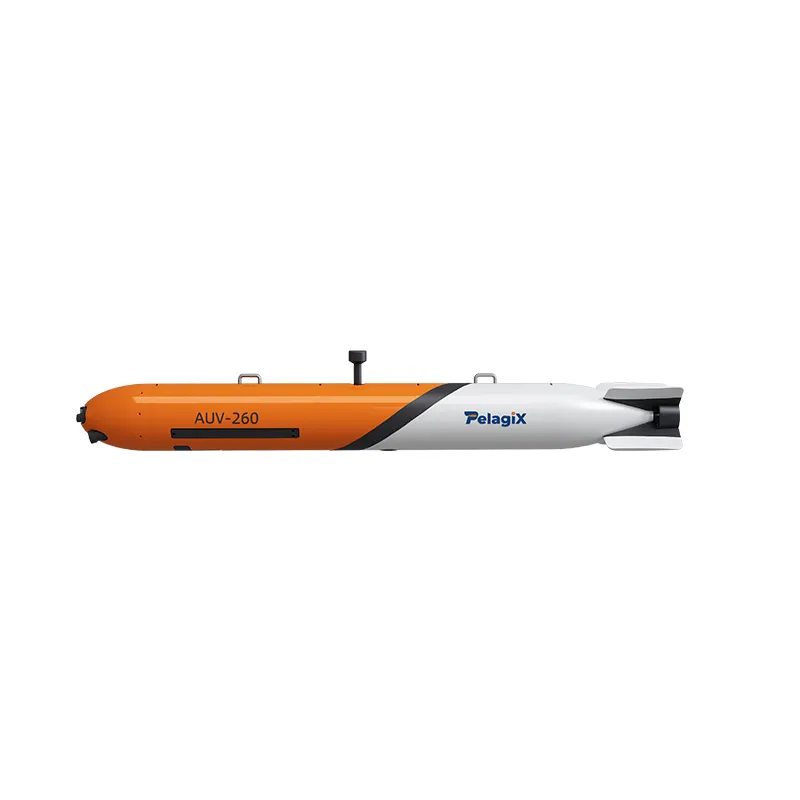
AUV-260 Pequeno AUV | Veículo Subaquático Autônomo de Mergulho Profundo para Aplicações Marinhas
Informações sobre produtos
marca:
PALEGIX
modelo:
AUV-260


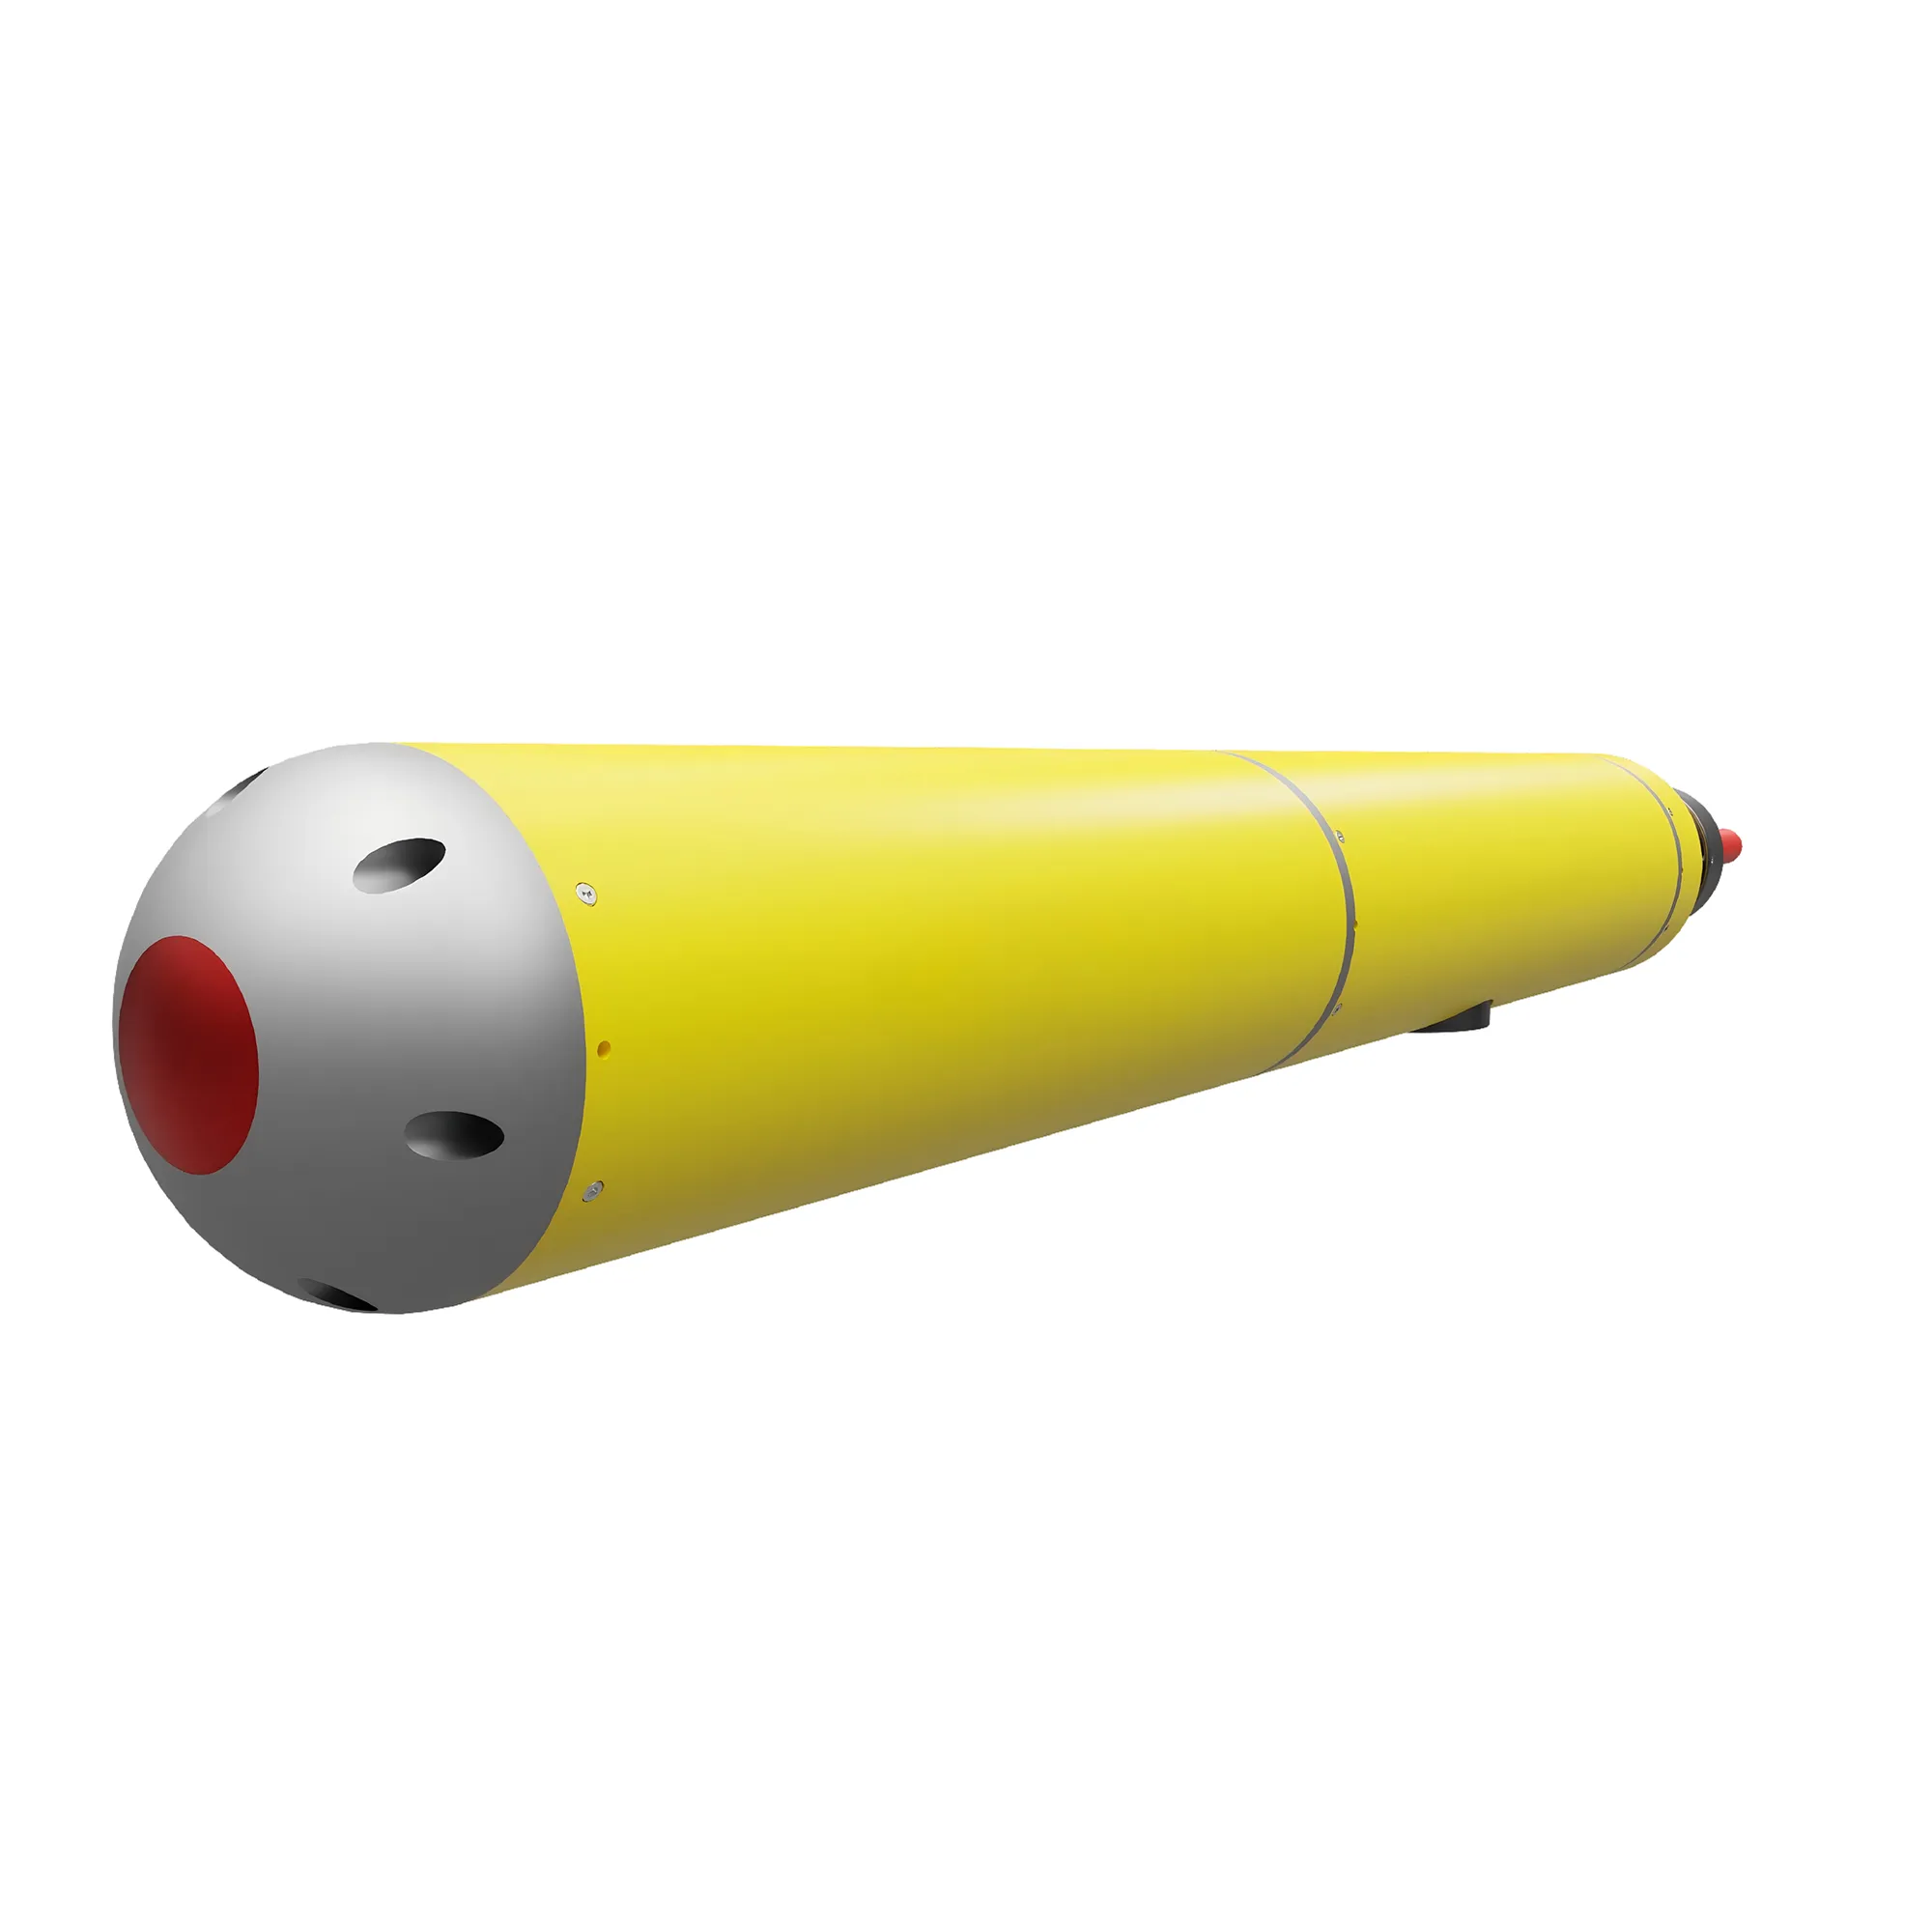
O AUV-260 Pequeno AUV é um Veículo Subaquático Autônomo (AUV) profissional projetado para aplicações de levantamento marinho em águas mais profundas, inspeção subaquática e pesquisa oceanográfica.
Com uma arquitetura de controle eletrônico otimizada, sistema de navegação avançado e capacidade de carga útil aprimorada, o AUV-260 fornece uma plataforma subaquática poderosa para coleta de dados marinhos em larga escala e operações subaquáticas complexas.
Com uma profundidade máxima de operação de 500 metros, o AUV-260 é adequado para pesquisa científica, inspeção de engenharia offshore, monitoramento do ambiente marinho e aplicações de mapeamento subaquático.
Parâmetros do Produto
| Parâmetro | Especificação |
| Tipo de Veículo | Veículo Subaquático Autônomo (AUV) |
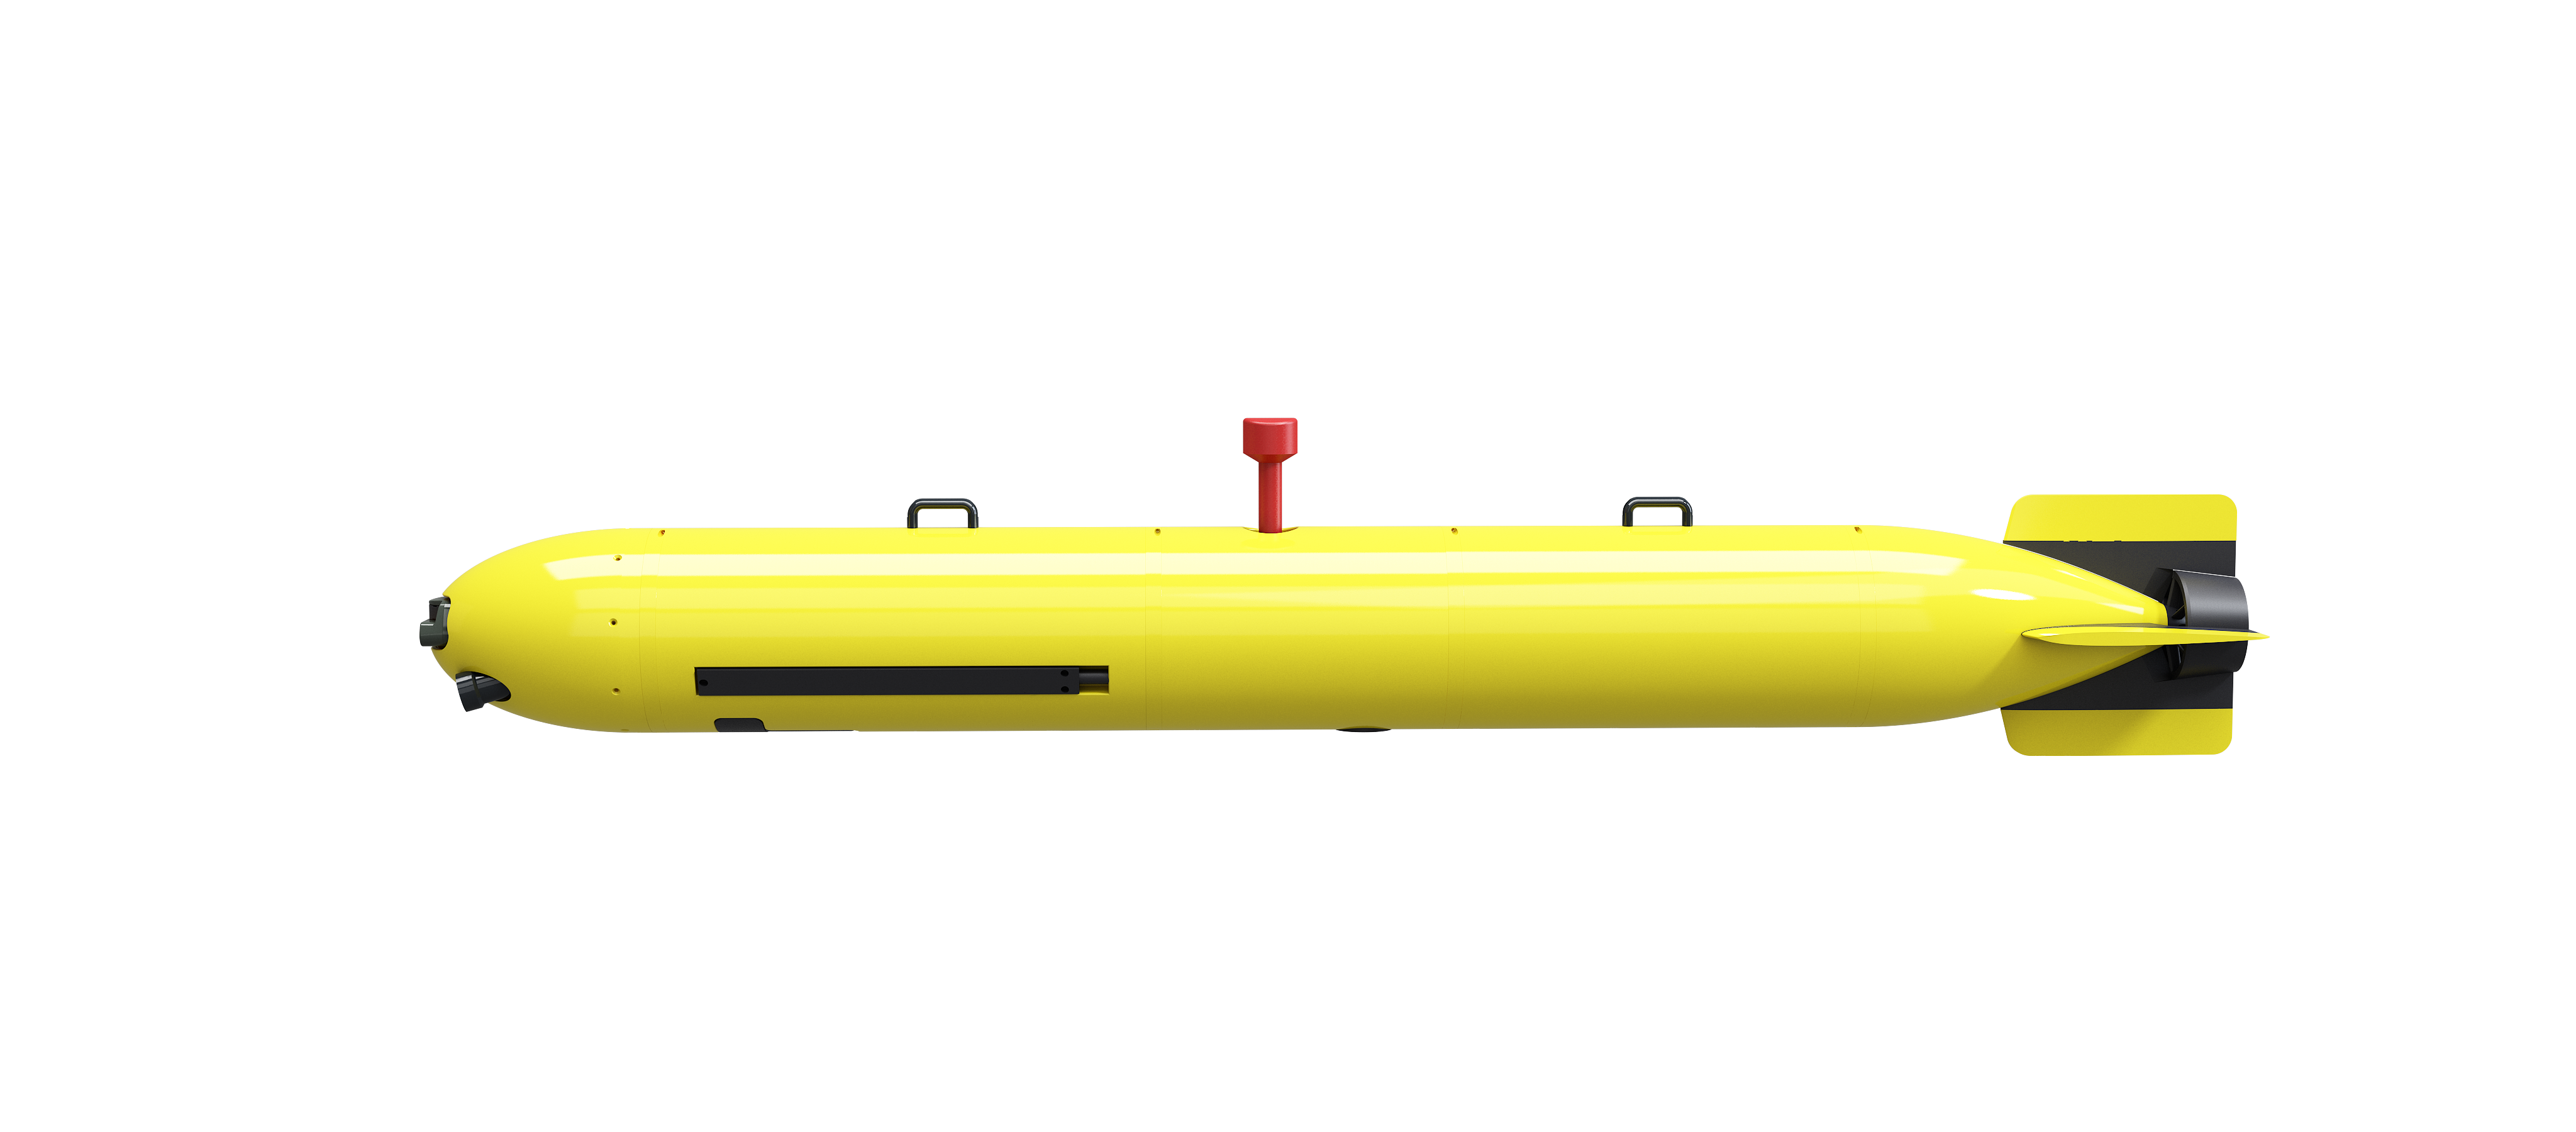
| Tamanho Físico | Φ260mm × 2.5m |
| Peso | 100kg (Padrão) |
| Capacidade de Carga Útil | 20kg |
| Profundidade Máxima de Operação | 500m |
| Faixa de Velocidade | 1–6 nós |
| Autonomia | 12h (3 nós) |
| Sistema de Propulsão | Propulsão por hélice + controle por leme transversal |
| Sistema de Navegação | Navegação integrada INS + DVL + GNSS + USBL |
| Precisão de Navegação | Melhor que 0.3% / 0.5% / 1% da distância (personalizável) |
| Comunicação | UHF, WiFi, 4G, AIS, Satélite (opcional), Comunicação acústica (opcional) |
| Sistema de Controle | Sistema de controle de software inteligente com HMI visual |
| Modos de Movimento | Navegação autônoma, rastreamento, evitação de obstáculos, controle remoto |
| Interface de Carga Útil | Expansão modular de sensores |
Produtos recomendados
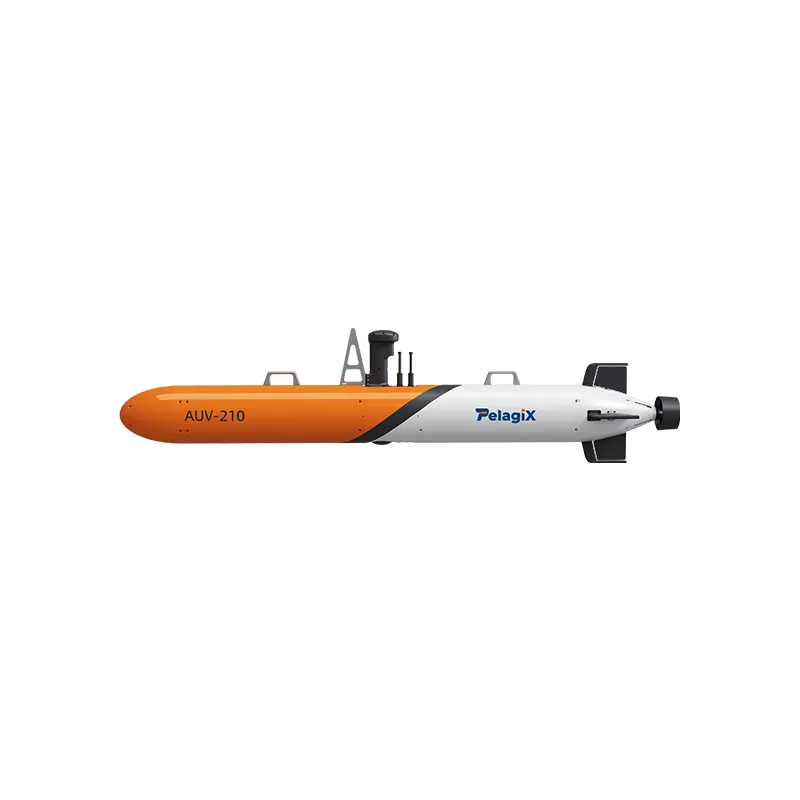
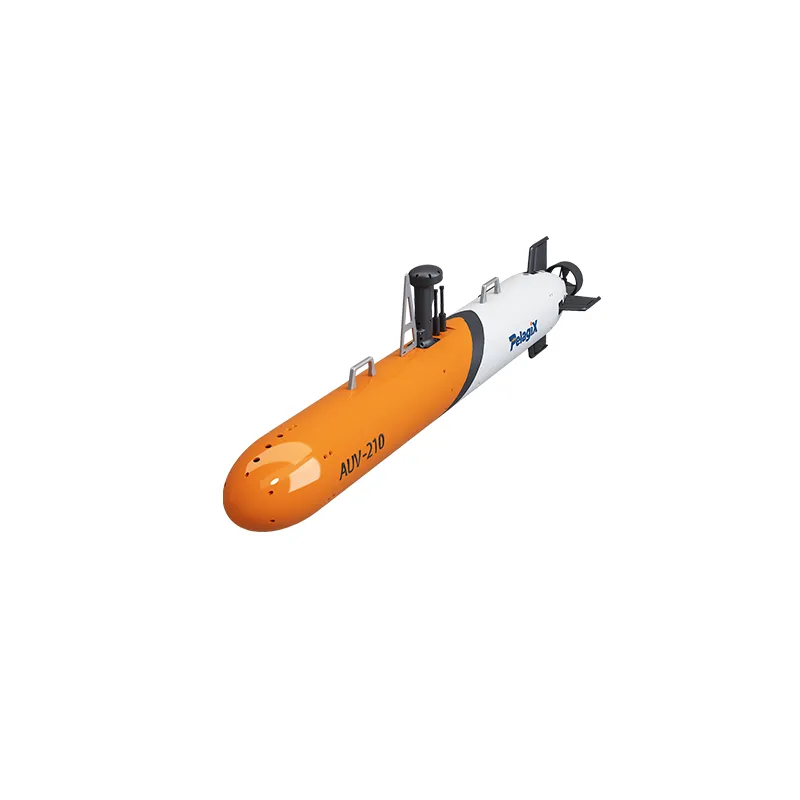
AUV-210 Pequeno AUV | Veículo Subaquático Autônomo Compacto para Levantamento Marinho
O AUV-210 Small AUV é um veículo subaquático autônomo compacto com navegação precisa, integração modular de carga útil e desempenho confiável para aplicações de levantamento marinho, inspeção e pesquisa.
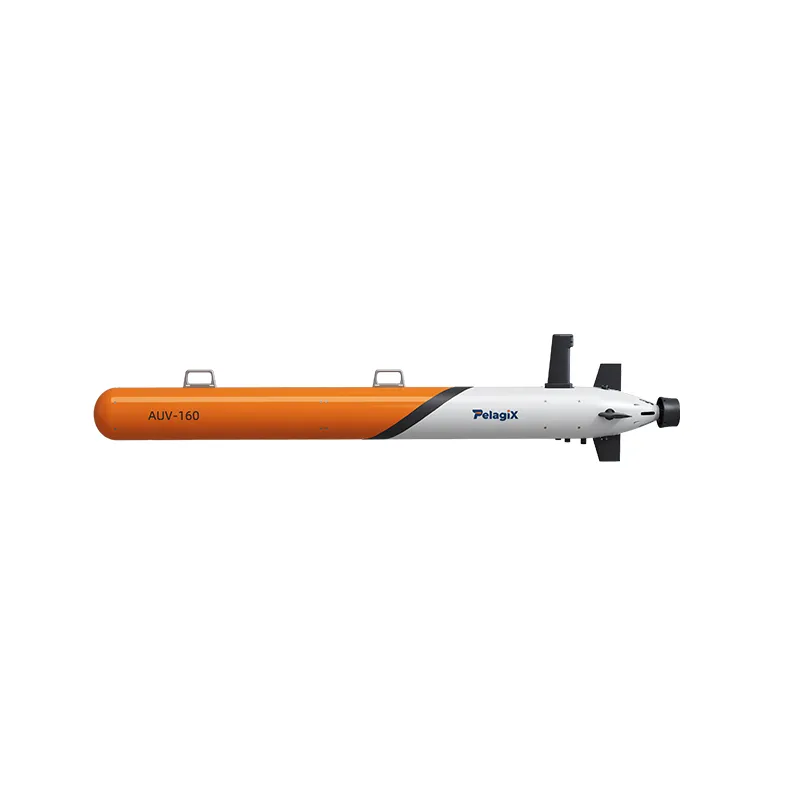
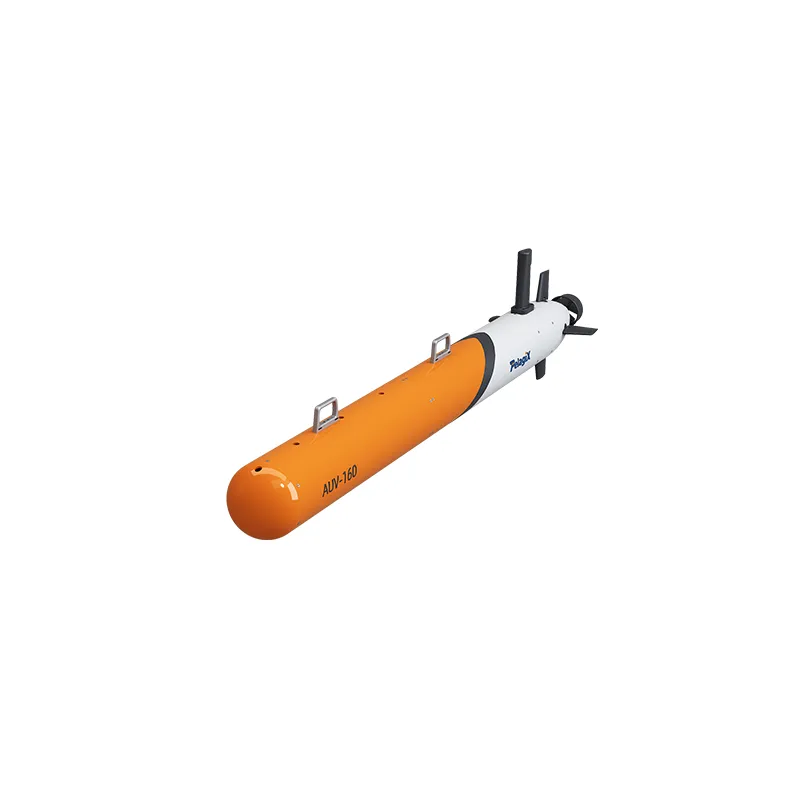
AUV-160 Micro AUV | Veículo Subaquático Autônomo Inteligente para Aplicações Marinhas
O AUV-160 Micro AUV é um veículo subaquático autônomo inteligente com design modular, navegação avançada e integração flexível de carga útil para aplicações de levantamento marinho, monitoramento oceânico, mapeamento e pesquisa.
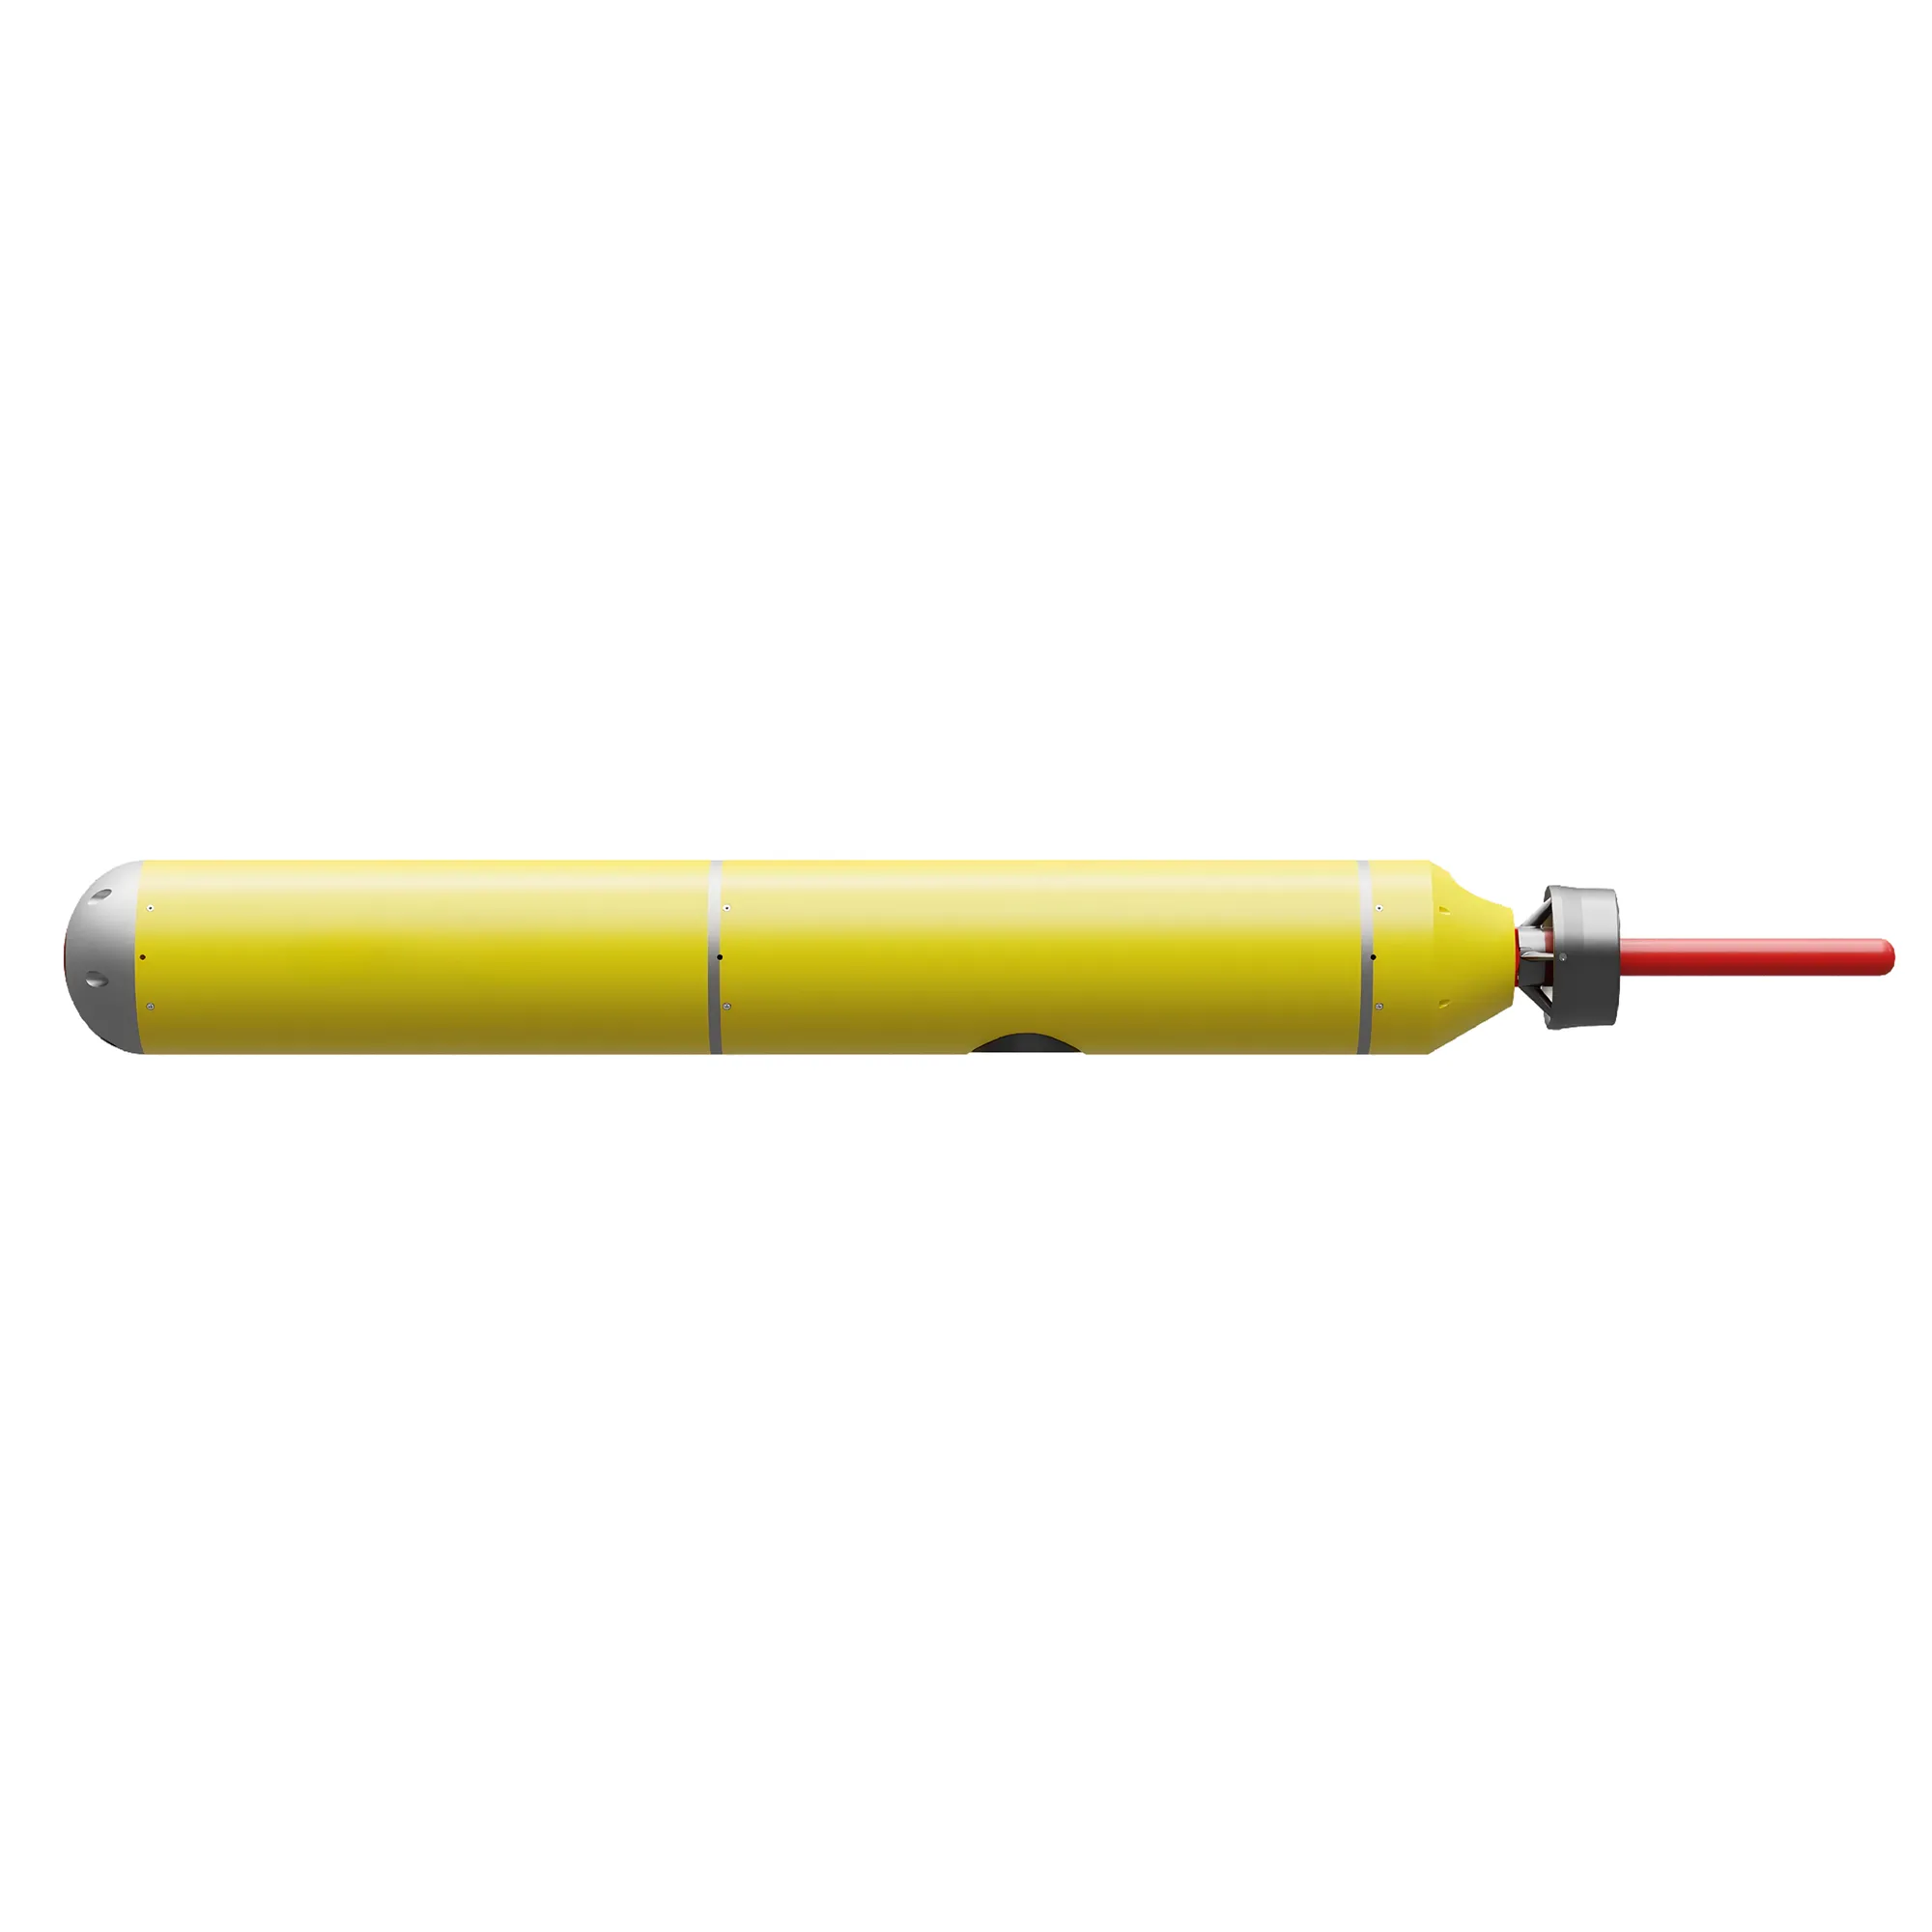
AUV-150 Micro AUV | Veículo Subaquático Autônomo para Levantamento e Exploração Marinha
O AUV-150 Micro AUV é um veículo subaquático autônomo com navegação inercial, design modular e desempenho confiável para aplicações de levantamento marinho, mapeamento e pesquisa oceânica.


