Exercícios de Simulação de AUV/ROV: 6 Cenários de Treinamento Antes dos Testes no Mar Real
News Details
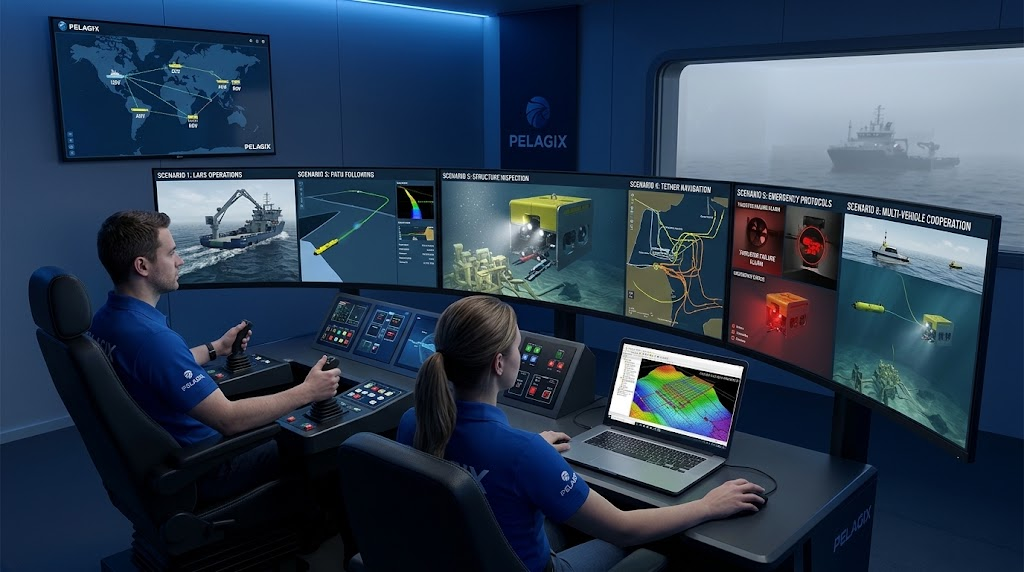
Implantar robôs subaquáticos no oceano é sempre emocionante, mas também traz riscos reais. Alugar embarcações offshore custa muito dinheiro todos os dias. Além disso, ondas oceânicas agitadas e correntes profundas podem danificar facilmente equipamentos caros. Por causa desses desafios, as equipes devem se preparar minuciosamente muito antes de chegarem ao cais de lançamento. Felizmente, os testes virtuais permitem que pilotos e engenheiros pratiquem com segurança em terra.
Antes de enviar o equipamento para as profundezas subaquáticas, os operadores dependem fortemente de ferramentas de software modernas. Um programa de treinamento em simulador de ROV bem projetado permite que os pilotos pratiquem manobras complicadas e lidem com emergências surpresa sem nenhum risco. Ao mesmo tempo, o uso de plataformas realistas de simulação de robô subaquático ajuda os engenheiros a testar a física do veículo e as reações dos sensores em condições submarinas adversas. Neste guia, veremos seis cenários de treinamento essenciais que toda equipe deve executar antes de realizar testes ao vivo no mar.
Cenário 1: Operações de Lançamento e Recuperação
Lançar um robô submarino a partir de um navio de apoio costuma ser a parte mais perigosa de uma missão. Ondas fortes e o movimento do navio podem fazer com que um veículo balance violentamente contra o casco da embarcação. Portanto, praticar essa etapa em um espaço virtual é fundamental para a segurança da tripulação.
Ao usar um simulador integrado de USV, AUV e ROV, os pilotos podem praticar as etapas de lançamento e recuperação em condições de mar agitado. O software imita a ação real das ondas, a velocidade do guincho e a tensão do cabo. Como resultado, os membros da tripulação podem dominar seu timing e o manuseio dos cabos antes mesmo de pisarem em um convés molhado.
Cenário 2: Seguimento de Rotas Autônomo e Evitação de Obstáculos
Navegar próximo a estruturas de águas profundas exige muito cuidado e precisão cirúrgica. Antes que um veículo autônomo subaquático (AUV - Autonomous Underwater Vehicle) nade próximo a oleodutos ou plataformas de petróleo, seu software de navegação precisa ser testado completamente.
Os operadores usam o software de planejamento de missões para AUV para traçar grades de busca, marcar pontos de referência e definir limites de profundidade. Durante o teste, os engenheiros observam como o veículo reage quando os sensores de sonar detectam obstáculos não mapeados, como detritos caídos ou redes de pesca antigas. A Pelagix desenvolve soluções submarinas de alto desempenho que se integram perfeitamente ao software de planejamento, facilitando a transição do planejamento virtual para a navegação no mundo real.
Cenário 3: Inspeção de Estruturas Submarinas Complexas
Inspecionar estruturas de águas profundas, como turbinas eólicas offshore ou válvulas de petróleo submarinas, requer mãos firmes. Os pilotos devem pairar perto de enormes pernas de aço em águas escuras sem fazer contato. Um único erro pode destruir lentes de câmeras ou interromper os feeds do sonar.
Por meio de exercícios realistas de simulação de AUV e ROV, os pilotos praticam a manutenção da posição em espaços apertados. O simulador reproduz a resposta dos propulsores, o arrasto da água e os streams de vídeo ao vivo. Consequentemente, os pilotos aprendem a voar usando apenas telas de sonar e câmera, o que os prepara para coletar dados de inspeção precisos durante as operações oceânicas ao vivo.
Cenário 4: Gerenciamento de Cabo e Navegação em Linhas de Fluxo
Para robôs submarinos com cabo, manter os cabos livres de obstruções é um desafio constante. Cabos umbilicais longos podem prender-se em estruturas subaquáticas afiadas. Além disso, as fortes correntes de águas profundas podem criar um arrasto pesado no cabo, desviando a máquina de seu curso pretendido.
Usar um programa dedicado de treinamento em simulador de ROV ajuda os pilotos a dominar o controle dos cabos em correntes de água variáveis. No ambiente virtual, os operadores praticam voar ao redor de tubulações subaquáticas sem emaranhar o cabo. Eles aprendem como ler a tensão do cabo, controlar a velocidade do guincho e ajustar a potência do propulsor para manter o veículo estável.
Cenário 5: Protocolos de Emergência e Falhas de SistemaNo oceano profundo, problemas com equipamentos acabarão ocorrendo. Os propulsores podem entupir, os sinais de controle podem cair e os sensores de água podem disparar alarmes. A forma como um piloto ou programa de software reage nos primeiros segundos determina se o robô conseguirá voltar em segurança.
Executar uma simulação de robô subaquático com falhas surpresa no hardware permite que as equipes pratiquem procedimentos de emergência com segurança. Os instrutores podem desligar propulsores remotamente, acionar avisos de vazamento de água ou cortar links de comunicação. Os pilotos então praticam a mudança para o controle manual, a liberação de pesos de emergência ou a ativação de modos de retorno automático. A Pelagix projeta sistemas submarinos com recursos de segurança integrados, garantindo que os veículos possam se recuperar sem problemas quando problemas reais surgirem.
Cenário 6: Operações Cooperativas com Múltiplos Veículos
As missões marinhas modernas dependem cada vez mais de várias plataformas robóticas trabalhando em equipe. Por exemplo, um navio de superfície não tripulado (USV - Uncrewed Surface Vessel) pode permanecer na superfície para enviar sinais de satélite. Abaixo da superfície, um AUV coleta dados de mapeamento enquanto um robô com cabo realiza reparos físicos.
Ao usar um simulador multi-veículos de USV, AUV e ROV, os operadores podem testar os links de comunicação e os fluxos de trabalho compartilhados entre as unidades de superfície e de águas profundas. A equipe pratica o rastreamento das posições dos veículos através de modems acústicos, a atualização de planos de rota no meio do mergulho e a coordenação de tarefas em grupo. No final, esse trabalho em equipe garante que as máquinas de superfície e submarinas operem em conjunto sem atrasos durante os testes reais.
Conclusão
Realizar testes virtuais minuciosos é a maneira mais segura e inteligente de proteger os equipamentos submarinos. Desde testar a lógica de rotas em um software de planejamento de missões para AUV até dominar exercícios de simulação de AUV e ROV de alto risco, a prática virtual elimina erros custosos antes de você entrar na água. Investir tempo em fluxos de trabalho de simulação completos resulta em uma operação submarina mais segura, rápida e muito mais confiável.


