Qual é o maior desafio para os veículos autônomos no oceano?
News Details
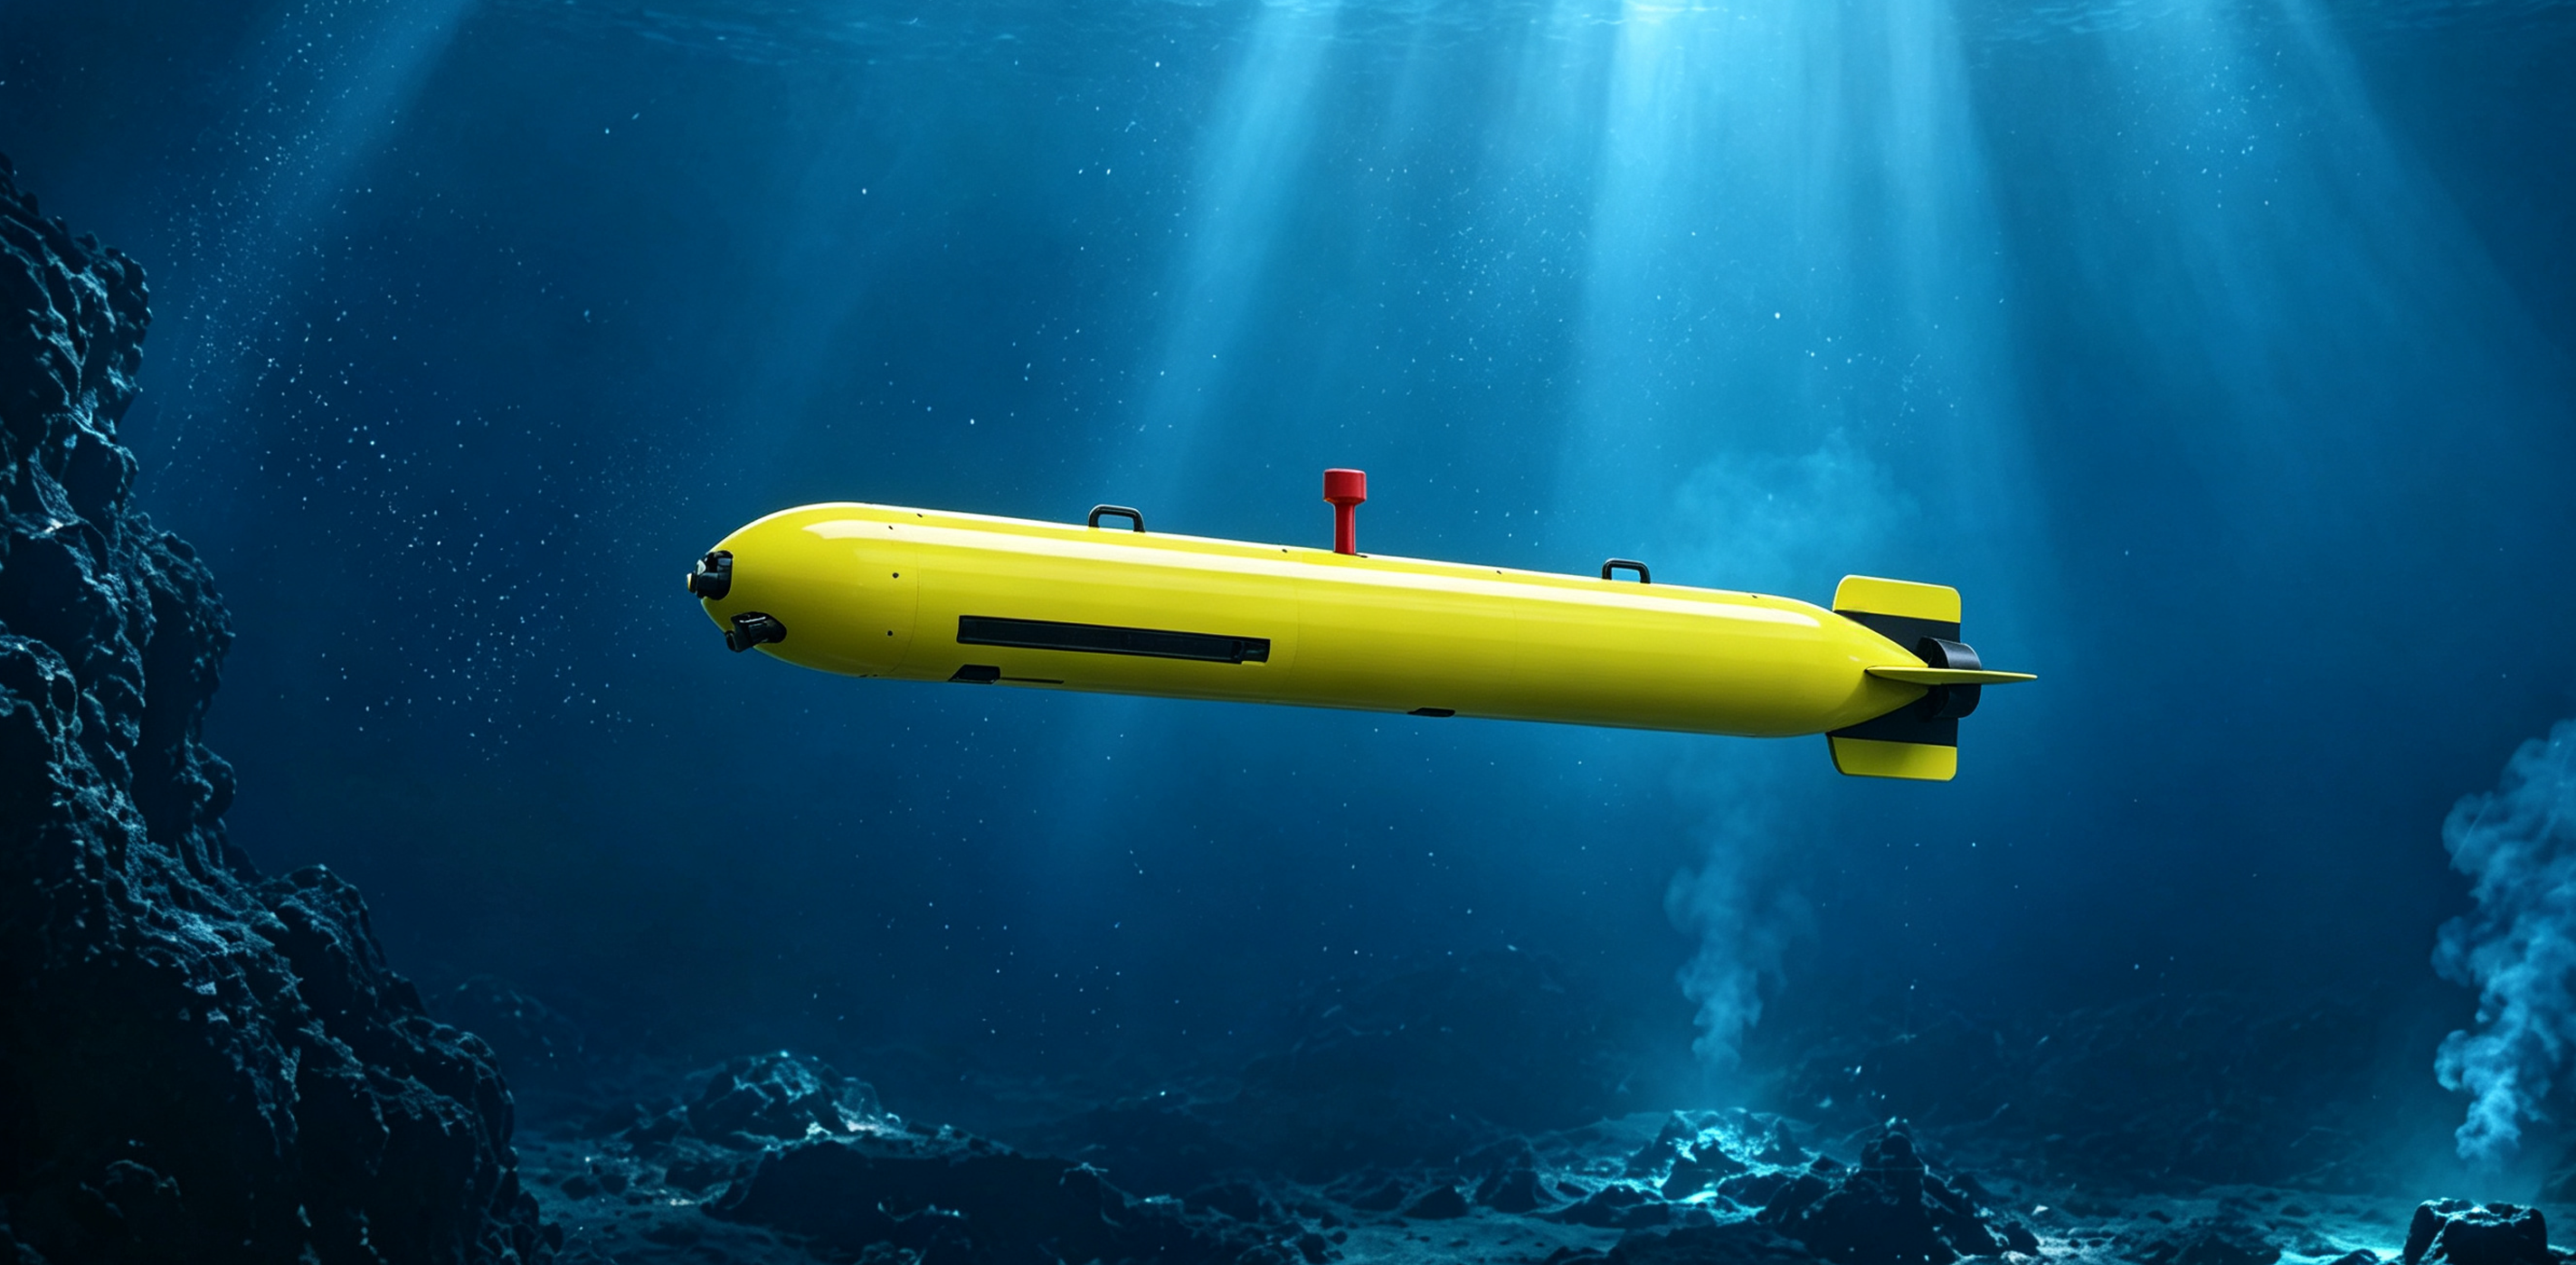
A tecnologia autônoma está mudando rapidamente a forma como os humanos exploram ambientes difíceis. Enquanto os carros autônomos em terra atraem muita atenção, os sistemas robóticos subaquáticos enfrentam condições muito mais severas. Operar nas profundezas do mar apresenta obstáculos de engenharia únicos. Então, qual é o maior desafio para um veículo subaquático autônomo trabalhando no oceano aberto?
Ao contrário dos veículos terrestres que dependem de sinais de satélite e linhas de estrada claras, um veículo subaquático autônomo (auv) opera em um ambiente escuro e de alta pressão onde os sinais sem fio padrão falham. Entre todos os obstáculos, a navegação subaquática e a comunicação em tempo real permanecem o maior desafio único para a robótica subaquática hoje.
A Barreira de Navegação e Comunicação Subaquática
Em terra, os carros autônomos dependem de sinais GPS, redes celulares e câmeras para saber onde estão. No entanto, as ondas de rádio e os sinais GPS não podem penetrar mais de alguns centímetros na água do mar. Consequentemente, um veículo subaquático autônomo não pode simplesmente se conectar a um satélite para verificar sua localização.
-
Perda de Sinais GPS: Uma vez que o robô subaquático mergulha, os sistemas de posicionamento padrão param de funcionar completamente. Portanto, o veículo deve depender de sensores embarcados como Registradores de Velocidade Doppler (DVL) e Sistemas de Navegação Inercial (INS).
-
Deriva de Sensor ao Longo do Tempo: As ferramentas de navegação por dead-reckoning estimam a posição com base na velocidade e na direção. No entanto, pequenos erros de cálculo se acumulam ao longo de longas viagens. Como resultado, o veículo pode desviar-se do curso a menos que as equipes na superfície forneçam atualizações periódicas de posição.
-
Limites da Comunicação Acústica: Como as ondas de rádio falham na água, os sistemas subaquáticos enviam dados usando ondas sonoras acústicas. No entanto, o som viaja lentamente pela água, e a largura de banda acústica é muito estreita. Portanto, enviar vídeo ao vivo em alta definição ou arquivos de dados grandes de volta à superfície em tempo real permanece quase impossível.
Outros Principais Obstáculos Enfrentados pela Robótica Subaquática
Embora a navegação e a comunicação estejam no topo da lista, vários outros fatores severos complicam as implantações oceânicas para empresas de veículos subaquáticos autônomos:
1. Pressão da Água Extrema
A pressão oceânica aumenta rapidamente com a profundidade. A 3.000 metros abaixo da superfície, a pressão é 300 vezes maior do que no nível do mar. Portanto, os engenheiros devem construir cascos de pressão pesados de titânio ou ligas especializadas para proteger os eletrônicos frágeis de serem esmagados.
2. Autonomia de Bateria e Energia Limitada
As pesquisas frequentemente requerem longos tempos de missão. No entanto, a operação de sistemas de sonar poderosos, matrizes de luz brilhante e propulsores consome energia da bateria rapidamente. Equilibrar o peso do veículo com a capacidade da bateria é uma luta contínua de engenharia para os veículos subaquáticos autônomos.
3. Correntes Oceânicas Dinâmicas e Baixa Visibilidade
As correntes oceânicas podem empurrar repentinamente pequenos veículos fora do percurso. Além disso, sedimentos agitados e água turva podem cegar as câmeras ópticas. Portanto, uma plataforma de veículo subaquático autônomo (auv) deve depender de sonar acústico para detectar obstáculos e evitar colisões em completa escuridão.
Como a PelagiX Resolve Desafios Oceânicos Complexos
Como marca dedicada da Sanya Poseidon Ocean Technology Co., Ltd., a PelagiX desenvolve tecnologia marinha avançada para enfrentar esses exatos problemas subaquáticos. Ao focar em software inteligente, hardware resistente e rastreamento na superfície confiável, a PelagiX ajuda as equipes marinhas a completar missões com maior confiança e precisão.
Para superar o ambiente oceânico duro, os sistemas marinhos modernos dependem de três soluções vitais:
-
Navegação Integrada com Múltiplos Sensores: A combinação de sensores ópticos, acústicos e inerciais ajuda os veículos subaquáticos a manter um rastreamento preciso ao longo de longas distâncias.
-
Monitoramento Rugoso Baseado em Doca: Estações de superfície portáteis fornecem links de múltiplos canais estáveis para monitorar a saúde do veículo e enviar comandos de missão em tempo real.
-
Gerenciamento Inteligente de Energia: O roteamento eficiente de energia permite que os veículos economizem energia da bateria durante longas transições, para que possam realizar tarefas em águas profundas de forma eficaz.
O Futuro da Autonomia Subaquática
A exploração subaquática está crescendo rapidamente em energia offshore, pesquisa oceânica e proteção ambiental. Embora a navegação e a comunicação subaquáticas permaneçam difíceis, avanços contínuos em tecnologia acústica e sensores inteligentes estão fechando a lacuna.
À medida que as modernas empresas de veículos subaquáticos autônomos introduzem plataformas mais inteligentes e confiáveis, explorar o mar profundo torna-se mais seguro e muito mais eficiente. Ao escolher hardware robusto e soluções de monitoramento integradas, os profissionais marinhos podem conquistar os desafios oceânicos mais difíceis e desbloquear todo o potencial da descoberta subaquática.


